 支持精细抓取与操作判断
获取接触位置与局部压力分布信息,为抓取状态分析、操作调整及策略开发提供数据依据。

DeepSkin针对不同应用场景的感知需求,
提供灵活适配的触觉方案,拓展智能设备的感知与交互能力
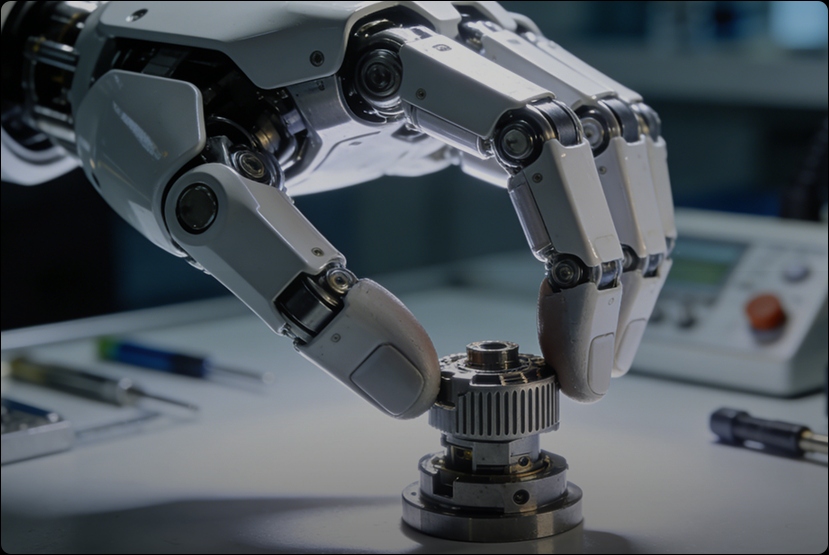
面向机器人灵巧手与工业夹爪,
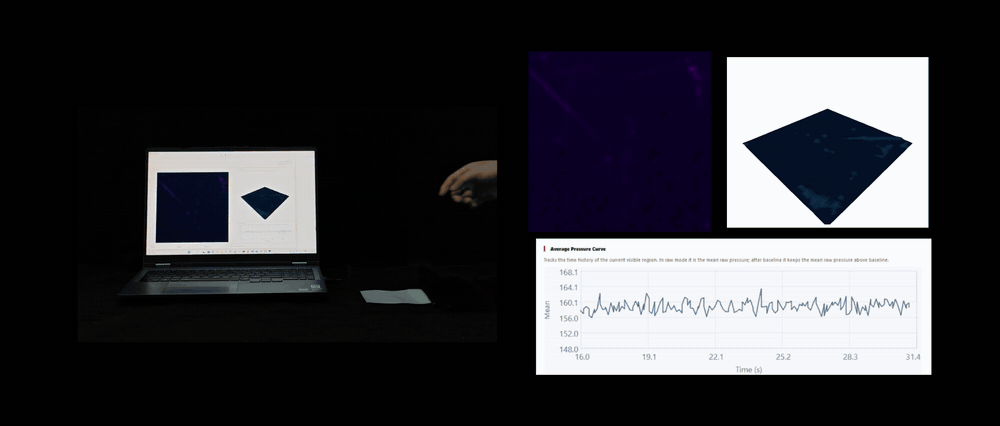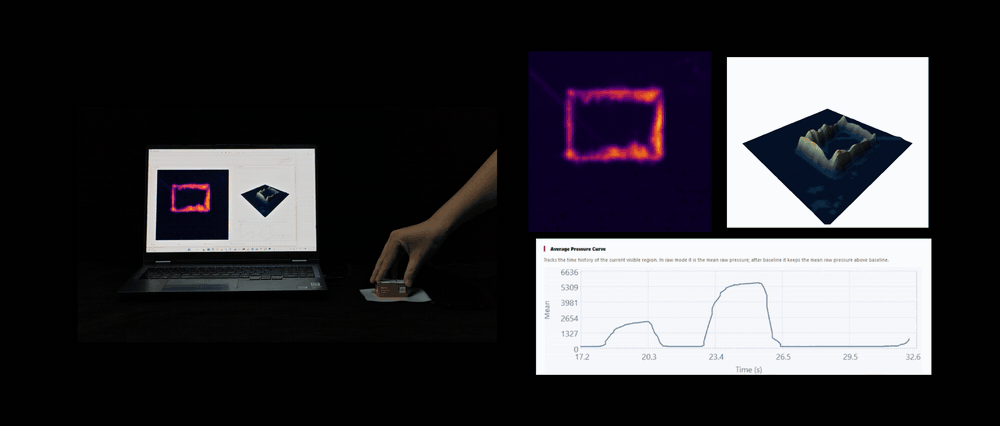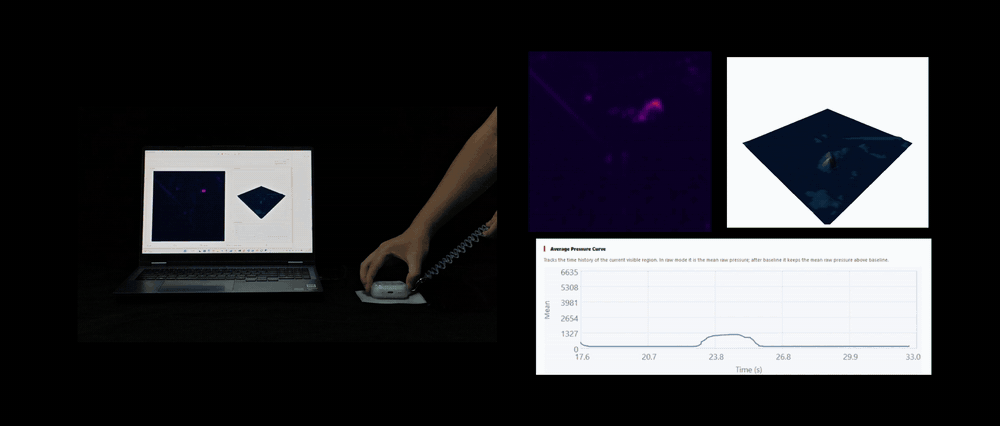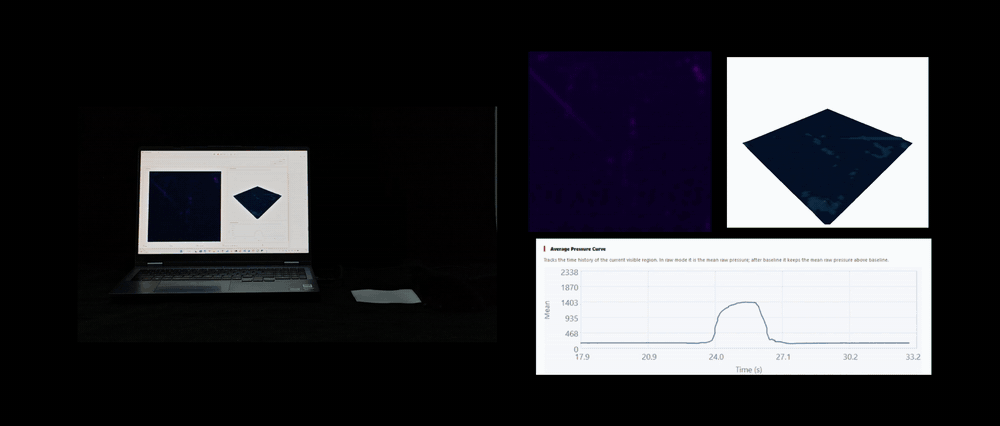
DeepSkin通过高密度薄膜式触觉阵列,获取不同接触区域的位置、压力分布及动态变化信息,
为精细抓取与灵巧操作提供触觉数据支持。
 支持精细抓取与操作判断
获取接触位置与局部压力分布信息,为抓取状态分析、操作调整及策略开发提供数据依据。
支持复杂操作中的接触变化分析 连续记录换指、物体交接及在手操作过程中的接触位置迁移,为多区域参与的操作任务提供触觉信息。
覆盖指尖、指腹、指侧、指节及掌面等关键接触区域,获取抓取与灵巧操作过程中更完整的触觉信息
通过高密度薄膜触觉阵列捕捉局部接触差异,呈现更细致的接触位置与压力响应分布
持续获取抓取、换指及在手操作过程中的触觉变化,为机器人动态操作提供数据支持
根据不同灵巧手、工业夹爪的结构特点、接触区域及感知需求,开展触觉阵列配置与柔性结构适配
| 参数维度 | 参数 |
| 感知点密度 | 约10点/cm²,最高20,000点/cm² |
| 压力范围 | 0-500kPa |
| 响应时间 | <5ms |
| 蠕变 | ≤1% |
| 采样频率 | 最高可达250Hz |
| 检测限 | 1.2g |
| 传感器厚度 | ≤500 μm |
| 法向压力耐久性 | >1,000万次 |
| 工作温度 | -10-60°C |
| 工作湿度 | 0-100%RH |
DeepSkin以高分辨率触觉阵列、柔性适配、系统集成能力,
为不同机器人形态与应用场景提供触觉感知解决方案,提升量产一致性,
推动机器身体感知能力持续发展。