 构建身体级触觉交互
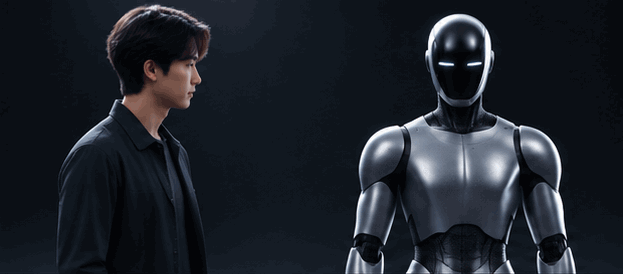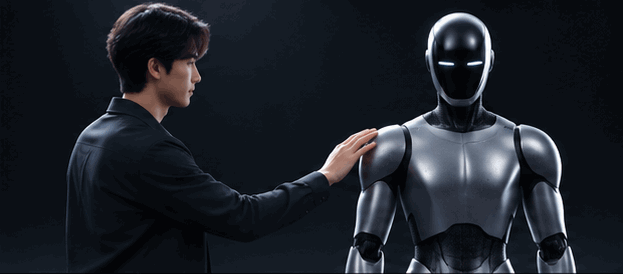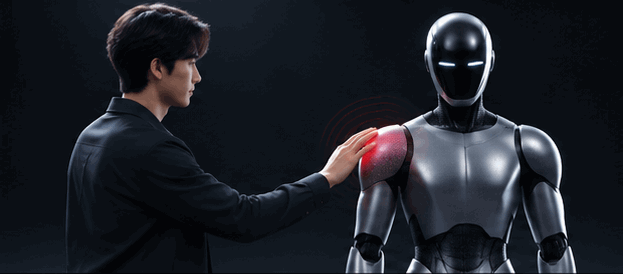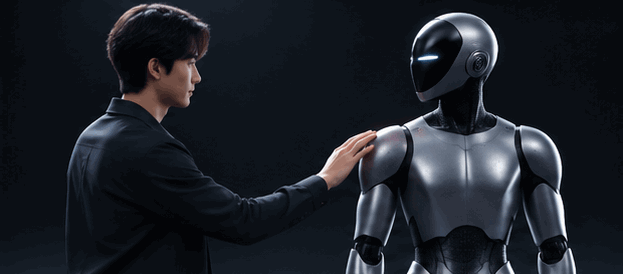
将触摸、按压等身体接触转化为交互输入,使机器人身体表面成为可感知、可交互的区城。
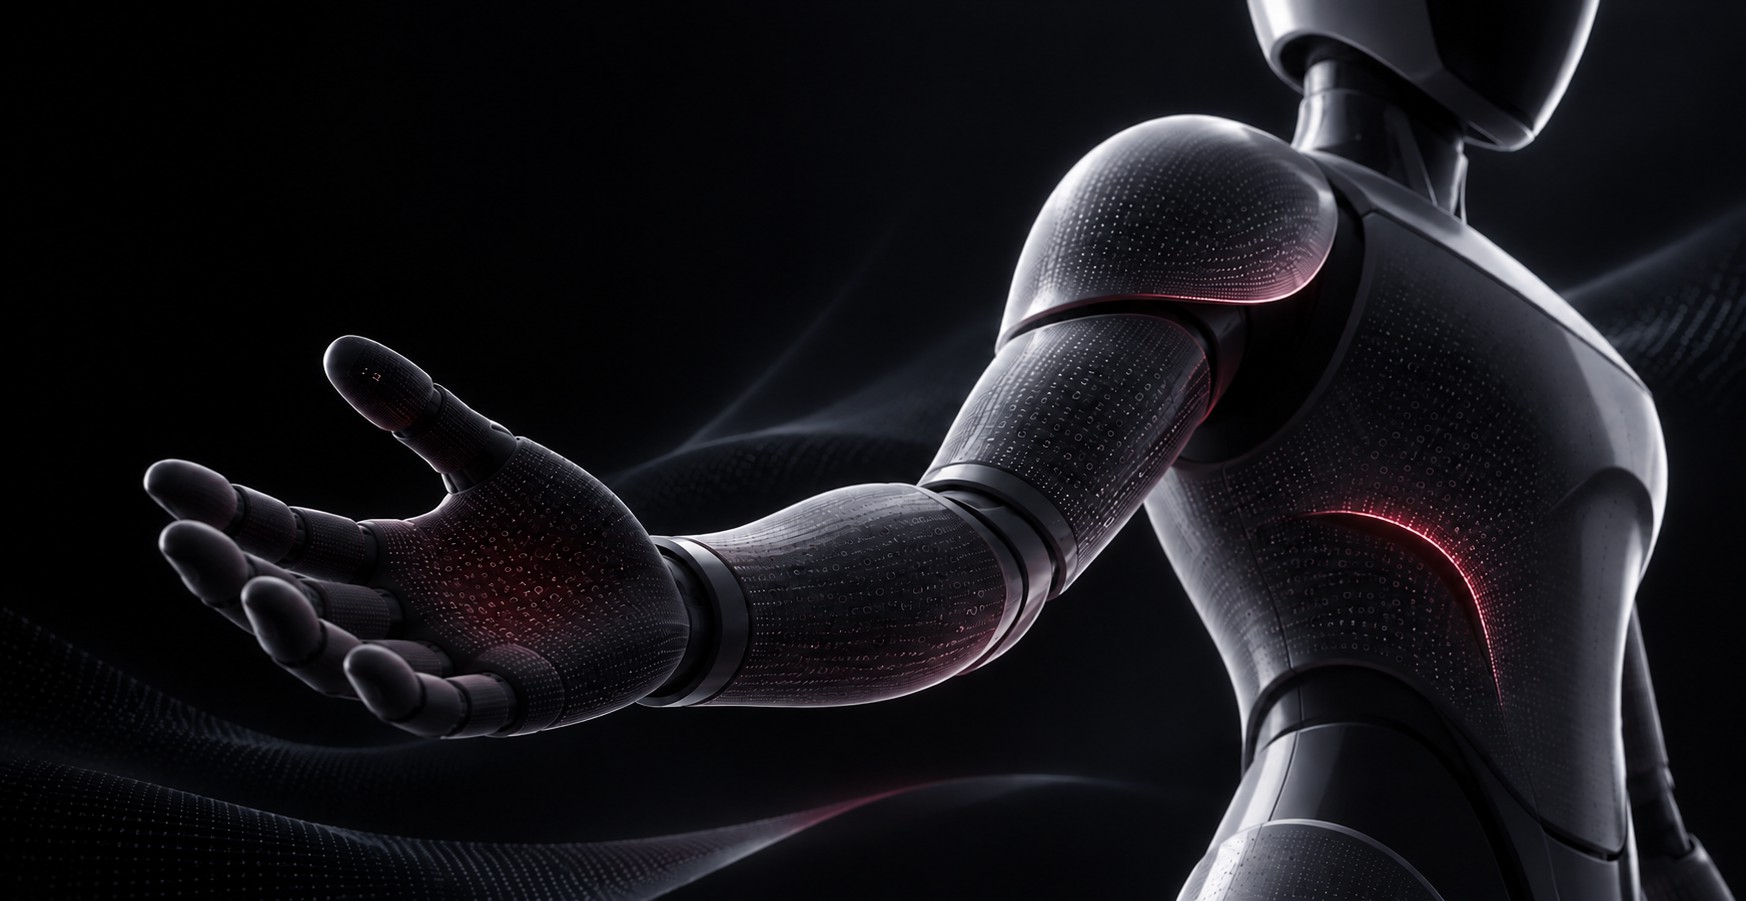

DeepSkin针对不同应用场景的感知需求,
提供灵活适配的触觉方案,拓展智能设备的感知与交互能力
面向机器人躯干、手臂及外壳等身体区域,
DeepSkin通过大面积柔性薄膜式触觉阵列,
实现不同结构与曲面的触觉覆盖,获取接触位置、区域分布及状态变化信息,
为机器人身体交互与状态反馈提供触觉数据输入。
 构建身体级触觉交互
将触摸、按压等身体接触转化为交互输入,使机器人身体表面成为可感知、可交互的区城。
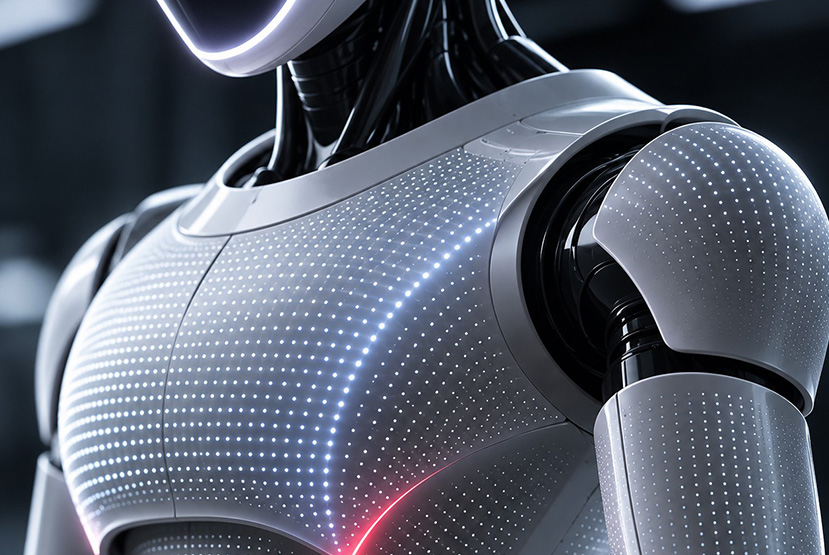
支持身体分区触觉响应 获取不同身体区域的接触位置与状态信息,为机器人开发差异化的动作、语音及其他交互反馈提供触觉数据支持。
支持大尺寸柔性触觉阵列设计,将感知范围从局部延伸至机器人躯干、手臂及外壳等身体区域。
支持触觉器件集成于机器人机壳或覆盖层下方,实现隐藏式触觉感知,兼顾外观设计与交互需求。
通过高密度薄膜式触觉阵列获取更细致的接触位置与区域分布信息,为机器人身体分区感知提供数据支持。
针对机器人不同部位的曲率、异形结构及安装条件开展柔性设计,支持复杂身体曲面的触觉覆盖与集成。
| 参数维度 | 参数 |
| 最大单片尺寸 | 2.5m × 1.2m |
| 传感薄膜厚度 | 0.1-0.5mm(依结构方案) |
| 弯折可靠性 | ≥10万次(90°) |
| 区域一致性 | ≤±5% |
| 重复性 | 平均绝对偏差≤±5% |
| 采样频率 | 最高可达250Hz |
| 通信接口 | USB / I²C / UART / CAN/RS485 |
| 结构适配方式 | 支持柔性曲面及异形适配 |
DeepSkin以高分辨率触觉阵列、柔性适配、系统集成能力,
为不同机器人形态与应用场景提供触觉感知解决方案,提升量产一致性,
推动机器身体感知能力持续发展。