机器人在执行不同操作时,接触可能发生在指尖、指腹、指侧、掌面或工业夹爪等位置。不同区域的形状、曲率和安装空间各不相同,对触觉阵列的覆盖范围、感知点布局及连接方式也提出了不同要求。
高分辨率触觉阵列能够提供精细的接触空间信息,但要将这种能力应用于不同的机器人结构,仅仅增加感知点数量或改变阵列尺寸并不够。
从单个阵列到多区域触觉覆盖,需要将感知需求、结构适配、柔性连接和信号采集结合起来考虑。
围绕这一方向,DeepSkin依托高密度薄膜电极技术,结合差异化阵列设计、自研触觉芯片与采集系统,开展面向灵巧手、工业夹爪等应用的薄膜式触觉产品开发与系统集成。
01|不同接触需求,决定不同阵列设计
设计一片触觉阵列,首先要明确感知区域、要获取的接触信息,以及实际安装条件。
以灵巧手为例,指尖面积有限,要在局部曲面内获取精细接触信息;指腹、指侧和指节的形状与安装空间不同,阵列须与相应的接触区域匹配;掌面覆盖范围更大,还要兼顾感知布局与信号连接。
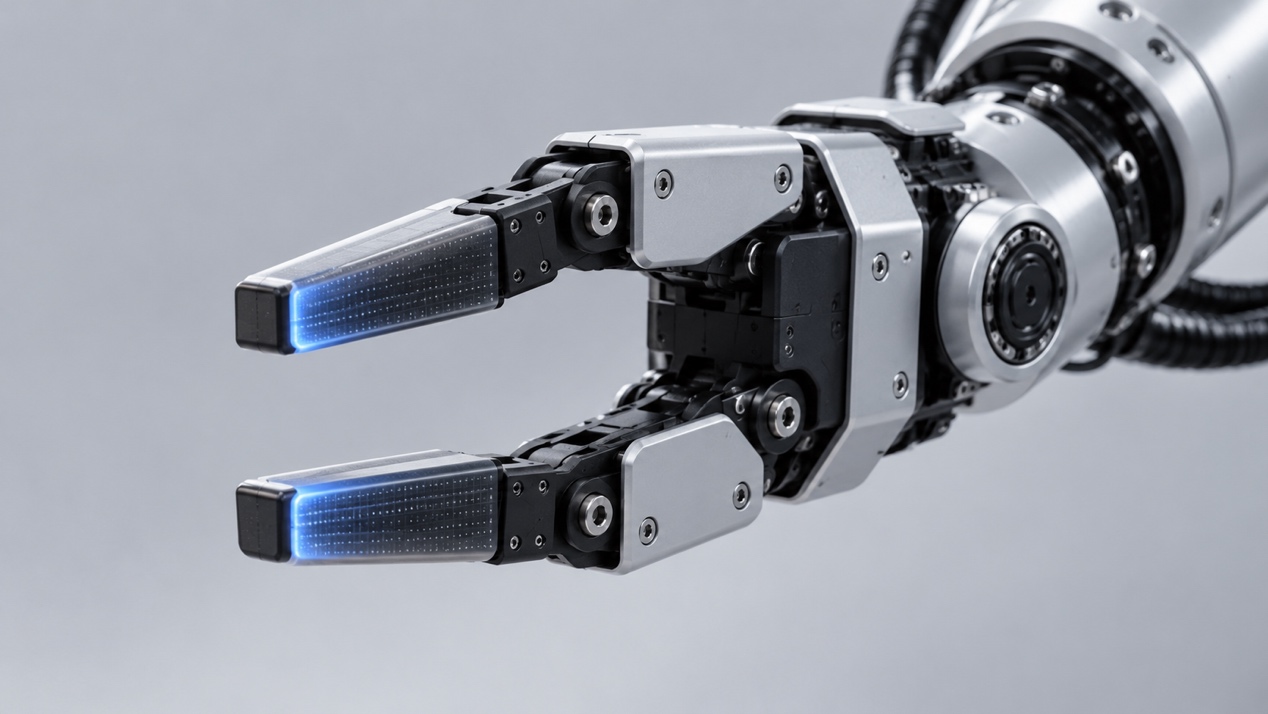
工业夹爪的接触面通常相对狭长,阵列形状及感知点分布也要适应具体的夹持区域。
这些结构差异意味着,触觉阵列的适配往往不只是尺寸调整,还需要考虑感知点布局、安装条件与信号连接。
在相同面积内增加感知单元,可提高空间采样密度;扩大覆盖范围,则需重新考虑感知点如何分布。
感知单元更密集,对制造精度、信号连接和后端采集提出更高要求;阵列形态与覆盖范围变化,也会改变安装与集成条件。
因此,阵列设计不能先确定感知点数量,再单独考虑结构安装和信号采集。感知需求、结构条件与采集能力之间存在相互制约的关系,需要在设计阶段统筹考虑。
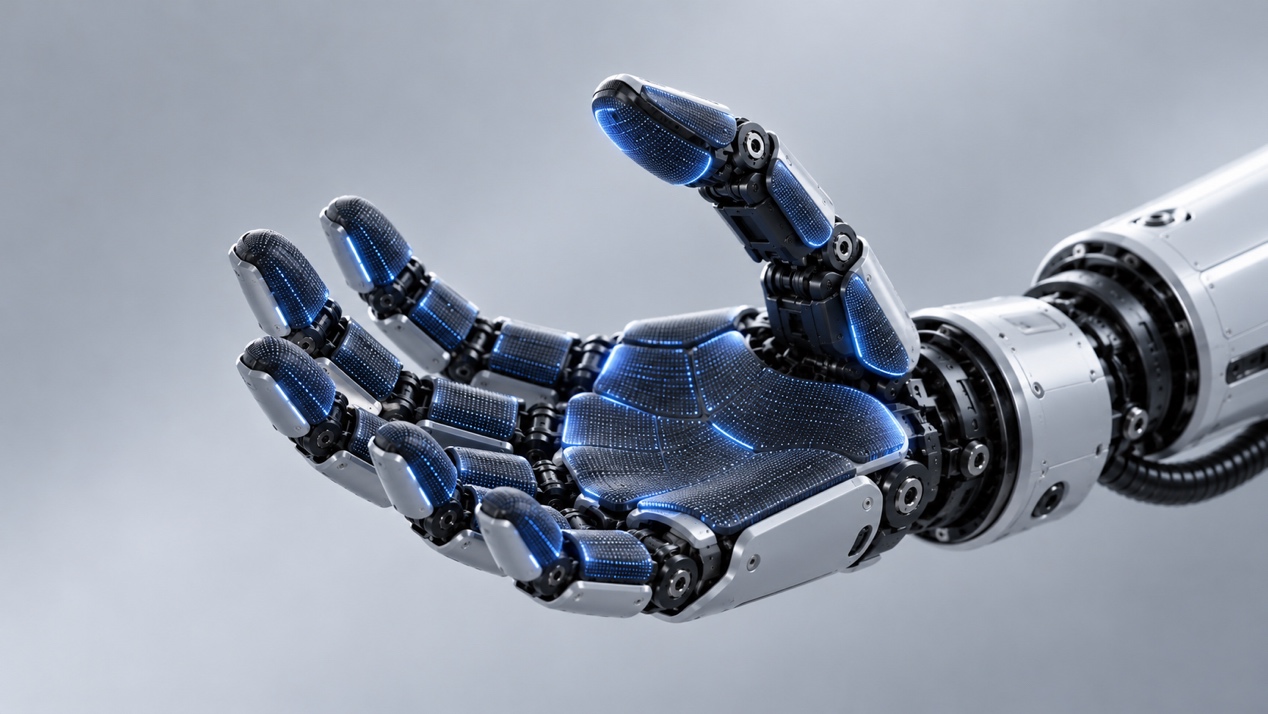
在灵巧手整手方案中,DeepSkin结合指尖、指腹、指侧、指节及掌面等不同位置的结构特点,开展分区阵列布局与柔性结构适配,支持多区域触觉覆盖。
针对灵巧手、工业夹爪等不同应用,DeepSkin已开发多种规格的触觉阵列样品及适配方案,可结合实际感知需求、结构尺寸和安装条件,灵活调整阵列形态、感知点布局及连接方式,并兼顾制造与信号采集要求。
通过差异化阵列设计,DeepSkin能够将高分辨率触觉技术应用于不同形态的接触区域,并根据实际结构组织触觉覆盖,为局部精细感知向全掌多区域感知扩展提供基础。
02|高分辨率触觉,从密集布点到有效读出
阵列形状与感知点布局确定后,还需要解决密集信号的读取问题。
高分辨率触觉能够记录不同位置的接触响应,呈现接触区域的形状、分布及局部差异。感知单元的布局决定了空间采样基础,实际能够获取多少有效信息,还受到传感结构、相邻区域响应及信号质量等因素影响。
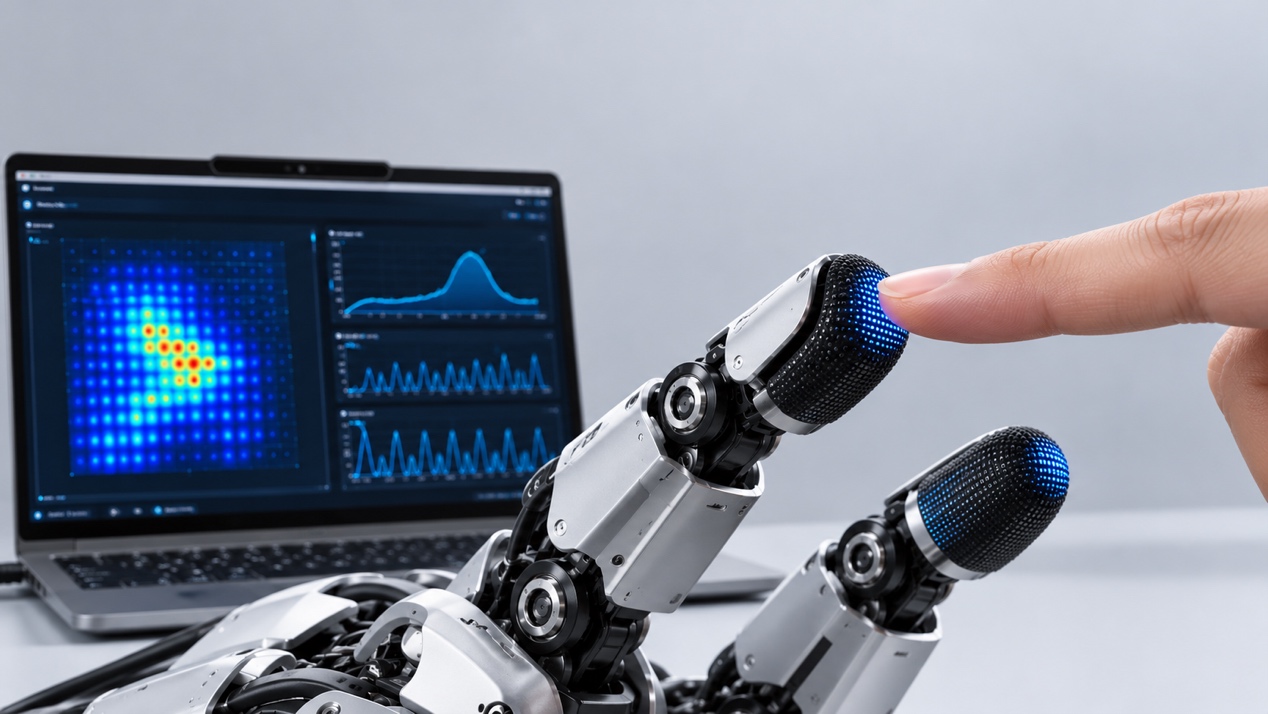
DeepSkin已开发16×16(256个感知点)的指尖触觉阵列样品,并实现96×96(9,216个感知点)、128×128(16,384个感知点)等不同规格的高分辨率薄膜式触觉阵列。以阵列规模作比较,从256点到16,384点,感知点数量增长64倍。
对于读出系统而言,阵列规模扩大意味着需要处理更多感知信息。如果希望保持相同的整帧更新频率,就需要在相同时间内完成更多信号的读取与处理。与此同时,感知单元更加密集,还需要兼顾不同位置响应的可辨识性与信号质量。
这涉及高分辨率触觉的两个维度:空间上,阵列需要获取足够细致的接触分布;时间上,采集系统需要按照相应的更新要求,持续记录接触响应的变化。提高感知点密度,为获取更多空间细节提供条件,但并不会自动提高有效空间分辨率,也不能直接保证相同的数据更新速度。
因此,高分辨率触觉的开发需要统筹阵列规模、信号质量与采集能力,让密集感知单元产生的信息能够被有效读取。
针对高密度阵列的读出需求,DeepSkin依托自研触觉芯片与技术平台,最高可支持约2万个感知点的信号读出,并结合配套采集硬件,支持不同规模触觉阵列的数据采集。
通过阵列设计与自研读出能力的结合,DeepSkin将薄膜阵列上的接触响应转化为可供后续处理的触觉数据,为不同规格阵列的系统应用提供支持。
03|全掌触觉集成,从柔性连接到系统接入
当触觉阵列从局部指尖延伸至多个手指和掌面时,除了阵列本身的设计,还需要解决不同区域的连接与采集问题。
指尖、指腹、指侧、指节和掌面的安装位置不同,关节运动也会改变部分连接区域的工作条件;薄膜贴合曲面解决的是形态适配,信号能否可靠引出,则取决于连接结构能否兼顾运动空间与反复弯折。随着触觉覆盖范围和阵列形态发生变化,结构适配与信号连接的要求也会随之改变,因此需要将阵列布局与柔性连接协同设计。
DeepSkin在薄膜式触觉产品开发中,将分区阵列、柔性结构和连接要求共同纳入设计,针对不同安装位置开展适配。DeepSkin薄膜式触觉传感薄膜厚度可控制在500微米以内,为复杂曲面及不同接触区域的结构适配提供基础。
完成结构适配和信号连接后,还需要解决多区域触觉数据的采集与输出。
不同部位的阵列可能采用不同规格,各区域的感知信号需要接入配套采集系统,并确保输出数据能够与相应的感知区域对应,满足后续系统应用的数据要求。连接条件会影响采集系统的配置,采集能力关系到多区域触觉数据能否有效获取,而数据输出还需要与机器人整机系统的接口要求相匹配。
全掌触觉集成的关键,不只是让多个区域都具备感知能力,还需要让这些区域产生的信号能够被读取、组织并通过系统接口输出。
围绕这一过程,DeepSkin结合分区阵列、柔性连接及配套采集系统,支持多区域触觉数据的获取与输出。
目前,DeepSkin已形成涵盖薄膜式触觉传感器、自研触觉芯片、采集硬件及SDK/API的技术能力。结合机器人机械结构、感知区域及系统接口要求,DeepSkin可开展阵列适配、柔性连接设计、采集系统配置与工程联调,支持触觉数据从不同接触区域接入机器人系统。
从局部精细感知到全掌多区域覆盖,DeepSkin正通过差异化阵列设计与系统集成,将高分辨率薄膜式触觉应用于更多机器人接触区域。