机器人触觉的价值,不仅体现在传感器能够获取多精细的接触信息,还体现在这些信息能否被稳定采集、有效接入机器人系统,并在实际操作中发挥作用。
传感器性能、系统应用与任务表现,共同构成了理解机器人触觉能力的三个重要层面:空间分辨率、动态响应和稳定性决定传感器的信息获取能力;数据质量、时间同步和系统接口影响触觉信息的实际使用;抓取、装配等具体操作任务,则检验触觉信息能否转化为有效的操作反馈。三者最终指向同一个问题——触觉信息能否在真实任务中带来可验证的表现改善。
DeepSkin在触觉技术研发中围绕这一主线开展技术建设,将高分辨率感知、差异化阵列设计、数据采集与系统接入结合起来,让精细的触觉信息能够进入机器人应用,并最终服务于机器人在真实任务中的操作表现。
01|感知能力:传感器性能是基础
传感器性能是认识触觉技术能力最直接的切入点。空间分辨率、动态响应和稳定性,分别对应不同的信息获取需求。
空间分辨率反映接触信息的精细程度。
机器人抓取物体时,接触区域可能存在局部差异。随着物体移动或姿态改变,接触位置也会发生变化。空间分辨率影响传感器区分不同接触位置和局部变化的能力。
动态响应关系到接触变化能否被及时记录。
机器人与物体接触的过程是动态的。接触建立、载荷变化和接触释放都可能发生在较短时间内。更高的采样频率能够提供更密集的时间信息,但实际动态性能还涉及传感器机械响应、全阵列更新速度和端到端延迟。
稳定性关系到感知信息能否持续可靠地获取。
对于需要反复执行的机器人任务,相同或相近的物理接触应当具有足够稳定的信号响应。迟滞、蠕变、温度变化及不同感知单元之间的响应差异,都可能影响触觉数据的可靠性。
02|系统应用:触觉数据能否进入机器人系统
传感器产生数据之后,还需要经过采集、处理和系统接入,才能成为机器人系统可以使用的信息。其中,数据质量、采集完整性、时间同步和接口适配,都是实际工程中需要处理的问题。
首先是数据质量。传感器输出需要能够真实反映接触变化,避免噪声、异常响应和信号漂移影响数据分析。对于阵列式触觉系统,还需要关注不同感知区域的响应表现,以及局部信息能否被准确区分。
时间同步同样重要。机器人执行操作时,触觉数据与关节位置、运动状态等信息往往需要结合使用。如果不同数据源采用不同的时间基准,或者存在较大的传输延迟,就可能造成触觉信息与机器人动作之间的时间对应关系出现偏差。
例如,机器人抓取物体时,手指位置正在变化,触觉阵列也在同步更新。如果触觉数据的时间戳与关节状态数据存在偏差,系统就可能将某一时刻的接触信息与另一个时刻的手指位置对应起来,影响后续对接触变化的分析。
此外,触觉数据还需要经过相应的处理和组织,才能进入机器人上层应用。数据输出方式、接口形式和系统架构之间能否匹配,都会影响触觉信息的实际使用。
03|任务验证:触觉信息是否带来实际改善
触觉信息进入机器人系统之后,还需要通过具体任务检验其实际作用。不同操作任务的接触特点不同,需要关注的结果也不一样。
抓取任务:关注操作成功率与接触稳定性。
抓取物体时,机器人需要建立并维持稳定的接触关系。可以观察任务成功率、物体掉落率、重复抓取表现,以及发生接触异常后的纠偏情况。
对于形状、重量和表面摩擦特性不同的物体,还可以比较机器人在不同条件下的抓取表现。
柔软物体操作:关注接触载荷与物体形变。
对于海绵、织物等容易发生形变的物体,机器人需要在完成操作的同时控制接触载荷。可以观察物体损伤率、形变程度、操作质量和重复执行的一致性。
物体插接与装配:关注接触状态与操作完成情况。
在插头插入、零件装配等任务中,机器人需要处理物体与环境之间的局部接触。可以观察任务完成率、完成时间、异常卡滞情况,以及接触位置发生偏移后能否进行调整。
对于采用学习型操作策略的机器人,还可以观察触觉信息对策略学习的影响,例如训练效率、任务执行表现,以及在不同物体和运行条件下的泛化能力。
04|从行业研究看,触觉技术正在走向任务验证
近年来,触觉研究开始将传感器性能测试与机器人实际操作联系起来。
发表于《Advanced Intelligent Systems》的研究TacEva,针对视觉式触觉传感器建立了量化测试框架,将测试划分为本征指标、标准性能和鲁棒性三个维度,为不同传感器的性能比较提供了依据。
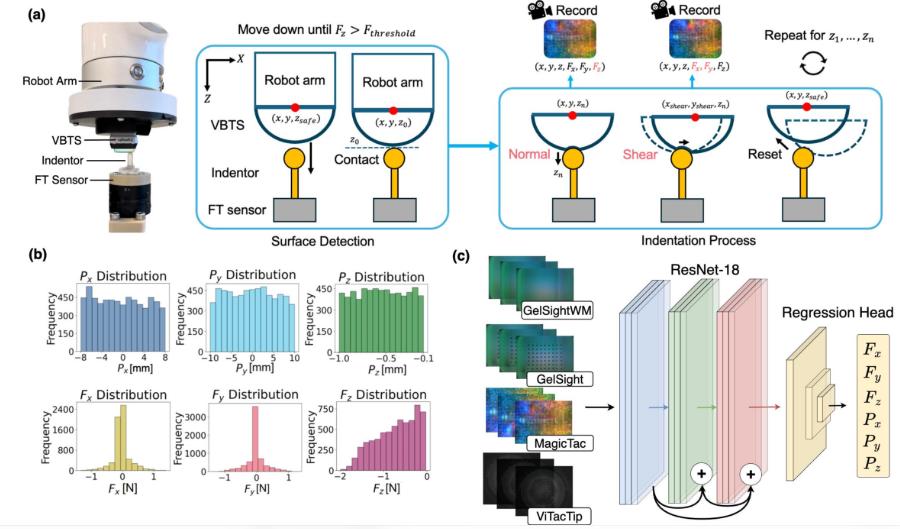
(TacEva通过标准化实验,对视觉式触觉传感器的本征指标、标准性能及鲁棒性进行系统测试,为不同传感器的性能比较提供依据。)
另一项研究TacO则进一步将六种触觉传感器放入机器人操作任务中进行比较,涵盖视觉式、声学式、磁感式和电阻式四种技术模态,并在未知重量物体抓取与放置、物体姿态调整、插头插入三项任务中考察不同方案的表现。
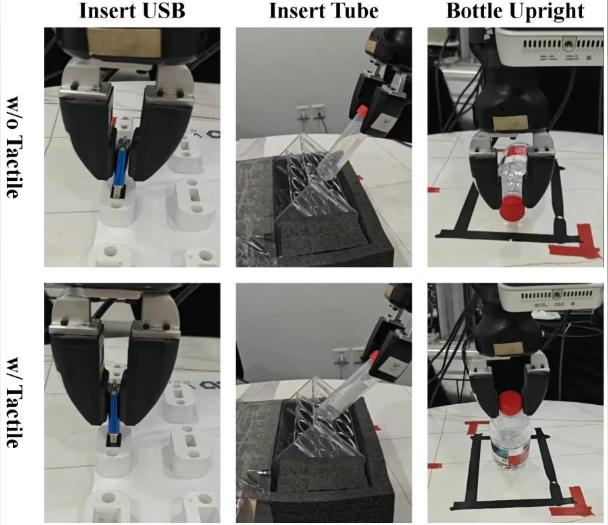
(TacO选取六种不同类型的触觉传感器,在物体抓取与放置、姿态调整及插头插入等任务中进行对比,考察不同触觉方案在实际机器人操作中的表现。)
研究发现,不同传感器在不同任务中的表现存在差异。空间分辨率、剪切感知、触觉信息表示方式等因素,都会影响最终的操作表现。
这些研究说明,传感器性能是理解触觉能力的基础,而触觉信息能否在实际任务中发挥作用,还需要结合具体应用进行验证。
05|让触觉信息进入机器人系统
机器人不同部位的接触区域,在形状、尺寸和安装条件上存在差异,对触觉阵列的感知精度、覆盖范围和结构适配也提出了不同要求。DeepSkin围绕机器人不同接触区域的感知需求,形成了从薄膜式触觉阵列、信号采集到系统接入的技术能力。
在感知端,DeepSkin依托高密度薄膜电极技术,已开发16×16(256个感知点)的指尖触觉阵列样品,并实现96×96(9,216个感知点)、128×128(16,384个感知点)等高分辨率薄膜式触觉阵列。同时,结合自研触觉芯片,为精细接触信息的获取提供支持。
针对机器人不同部位的接触特点,DeepSkin通过差异化阵列设计与柔性结构适配,支持指尖、指腹、指侧、掌面等不同区域的触觉布局,使感知阵列能够适应不同的接触位置和结构条件。
在数据采集与系统接入方面,DeepSkin配套采集硬件及SDK/API,支持触觉阵列的数据采集、输出与机器人系统接入。
从精细感知到数据采集,再到系统接入,DeepSkin围绕机器人电子皮肤的关键技术环节开展建设。
对DeepSkin而言,让机器人获取更精细的触觉信息只是起点,让这些信息真正服务于接触感知与操作决策,并在具体任务中转化为可验证的表现改善,才是机器人电子皮肤技术发展的重要方向,也是触觉系统长期价值的最终体现。